Pada bagian ini, kita akan mengembangkan konsep basis yang akan kita gunakan untuk membentuk sistem-sistem koordinat baru di \(\real^m\text{.}\) Kita akan melihat bahwa pemilihan sistem koordinat yang tepat memberikan cara yang lebih alami untuk menangani beberapa masalah.
Koordinat Kartesius standar lazim digunakan untuk mendeskripsikan titik-titik pada bidang. Jika kita menyebut titik \((4,3)\text{,}\) kita tahu bahwa titik ini dicapai dari titik asal dengan bergerak empat satuan ke kanan dan tiga satuan ke atas.
Namun, kadang-kadang lebih alami jika kita bekerja dalam sistem koordinat yang berbeda. Misalkan Anda tinggal di kota yang petanya ditunjukkan pada Gambar 3.2.1 dan ingin memberi petunjuk kepada seorang tamu untuk pergi dari rumah Anda ke toko. Anda mungkin akan berkata, "Susuri Jalan Maple sejauh empat blok. Lalu belok kiri ke Jalan Main dan lanjutkan sejauh tiga blok." Kisi jalan-jalan di kota itu memberikan sistem koordinat yang lebih alami daripada koordinat utara-selatan dan timur-barat standar. Kita akan melihat bagaimana sebuah basis menyediakan kerangka yang tepat untuk cara berpikir semacam ini.
Peta jalan sebuah kota fiktif dengan dua kelompok jalan sejajar dan sebuah panah yang menunjukkan bahwa arah utara berada di bagian atas peta. Satu kelompok jalan membentang kira-kira dari barat daya ke timur laut; salah satu jalan diberi label “Maple” dan memiliki lokasi bertanda “Rumah”. Kelompok jalan kedua membentang kira-kira dari barat laut ke tenggara; salah satu jalannya diberi label “Main” dan memiliki lokasi bertanda “Toko”.
Terdapat sepasang sumbu koordinat dan kisi koordinat standar \(1\times1\) di latar belakang. Terdapat pula dua vektor \(\vvec_1=\twovec21\) dan \(\vvec_2=\twovec12\text{,}\) serta dua kelompok garis sejajar yang merepresentasikan kombinasi linear \(\vvec_1\) dan \(\vvec_2\text{.}\) Satu kelompok garis sejajar dengan \(\vvec_1\) dan melalui kelipatan bulat \(\vvec_2\text{,}\) sedangkan kelompok lainnya sejajar dengan \(\vvec_2\) dan melalui kelipatan bulat \(\vvec_1\text{.}\)
Dalam aktivitas pratinjau, kita bekerja dengan suatu himpunan dua vektor di \(\real^2\) dan mendapati bahwa kita dapat menyatakan sembarang vektor di \(\real^2\) dengan dua cara berbeda: cara biasa, ketika komponen-komponen vektor mendeskripsikan perubahan horizontal dan vertikal, serta cara baru sebagai kombinasi linear dari \(\vvec_1\) dan \(\vvec_2\text{.}\) Kita juga dapat mengonversi kedua deskripsi tersebut satu sama lain. Contoh ini menggambarkan gagasan utama bagian ini.
Dalam aktivitas pratinjau, kita membentuk sistem koordinat baru untuk \(\real^2\) menggunakan kombinasi linear dari suatu himpunan dua vektor. Secara lebih umum, definisi berikut akan menjadi panduan kita.
Suatu himpunan vektor \(\vvec_1,\vvec_2,\ldots,\vvec_n\) di \(\real^m\) disebut basis untuk \(\real^m\) jika himpunan vektor tersebut merentang \(\real^m\) dan bebas linear.
Jika suatu himpunan vektor \(\vvec_1,\vvec_2,\ldots,\vvec_n\) membentuk basis untuk \(\real^m\text{,}\) apa yang dapat Anda pastikan mengenai posisi pivot matriks
Jika himpunan vektor \(\vvec_1,\vvec_2,\ldots,\vvec_n\) merupakan basis untuk \(\real^{10}\text{,}\) berapa banyak vektor yang harus ada dalam himpunan tersebut?
Kita dapat menyusun suatu uji untuk menentukan apakah himpunan vektor \(\vvec_1,\vvec_2,\ldots,\vvec_n\) membentuk basis untuk \(\real^m\) dengan memperhatikan matriks
Kita tahu bahwa rentang linear himpunan vektor tersebut adalah \(\real^m\) jika dan hanya jika \(A\) memiliki posisi pivot pada setiap baris. Kita juga tahu bahwa himpunan vektor itu bebas linear jika dan hanya jika \(A\) memiliki posisi pivot pada setiap kolom. Artinya, suatu himpunan vektor membentuk basis jika dan hanya jika \(A\) memiliki pivot pada setiap baris dan setiap kolom. Oleh karena itu, \(A\) harus ekuivalen baris dengan matriks identitas \(I\text{:}\)
Selain membantu mengenali basis, fakta ini memberi tahu kita sesuatu yang penting mengenai banyaknya vektor dalam suatu basis. Karena matriks \(A\) memiliki posisi pivot pada setiap baris dan setiap kolom, jumlah barisnya harus sama dengan jumlah kolomnya. Oleh karena itu, banyaknya vektor dalam basis untuk \(\real^m\) haruslah \(m\text{.}\) Sebagai contoh, basis untuk \(\real^{23}\) harus memiliki tepat 23 vektor.
merupakan kolom-kolom matriks identitas \(3\times3\text{,}\) yang menyiratkan bahwa himpunan ini membentuk basis untuk \(\real^3\text{.}\) Secara lebih umum, himpunan vektor \(\evec_1,\evec_2,\ldots,\evec_m\) membentuk basis untuk \(\real^m\text{,}\) yang kita sebut basis standar untuk \(\real^m\text{.}\)
Sebuah basis untuk \(\real^m\) membentuk sistem koordinat untuk \(\real^m\text{,}\) seperti yang akan kita uraikan. Daripada terus menuliskan daftar vektor, akan lebih mudah jika kita menyatakan sebuah basis dengan satu simbol, misalnya
Dalam sistem koordinat standar, titik \((2,-3)\) dicapai dengan bergerak 2 satuan ke kanan dan 3 satuan ke bawah. Kita ingin mendefinisikan sistem koordinat baru tempat kita menafsirkan \((2,-3)\) sebagai gerak dua kali sepanjang \(\vvec_1\) dan 3 kali sepanjang \(-\vvec_2\text{.}\) Seperti yang terlihat pada gambar, gerak tersebut membawa kita ke titik \((1,-4)\) bila dinyatakan dalam sistem koordinat biasa.
Terdapat sepasang sumbu koordinat dan kisi koordinat standar \(1\times1\) di latar belakang. Terdapat pula dua vektor \(\vvec_1=\twovec21\) dan \(\vvec_2=\twovec12\text{,}\) serta dua kelompok garis sejajar yang merepresentasikan kombinasi linear \(\vvec_1\) dan \(\vvec_2\text{.}\) Satu kelompok garis sejajar dengan \(\vvec_1\) dan melalui kelipatan bulat \(\vvec_2\text{,}\) sedangkan kelompok lainnya sejajar dengan \(\vvec_2\) dan melalui kelipatan bulat \(\vvec_1\text{.}\)
Koordinat vektor \(\xvec\) dalam sistem koordinat baru adalah bobot yang kita gunakan untuk membentuk \(\xvec\) sebagai kombinasi linear dari \(\vvec_1\) dan \(\vvec_2\text{.}\)
Karena kini kita memiliki dua deskripsi vektor \(\xvec\text{,}\) kita memerlukan notasi untuk menunjukkan sistem koordinat yang sedang digunakan. Karena \(\twovec{1}{-4} = 2\vvec_1 - 3\vvec_2\text{,}\) kita akan menulis
Secara lebih umum, \(\coords{\xvec}{\bcal}\) menyatakan koordinat \(\xvec\) dalam basis \(\bcal\text{;}\) yaitu, \(\coords{\xvec}{\bcal}\) adalah vektor bobot \(\twovec{c_1}{c_2}\) sedemikian sehingga
Misalkan kita mengetahui bentuk vektor \(\xvec\) dalam koordinat standar. Bagaimana kita menentukan koordinatnya dalam basis \(\bcal\text{?}\) Sebagai contoh, misalkan \(\xvec=\twovec{-8}{2}\) dan kita ingin menentukan \(\coords{\xvec}{\bcal}\text{.}\) Kita dapat menulis
Contoh ini menggambarkan bagaimana sebuah basis di \(\real^2\) menyediakan sistem koordinat baru untuk \(\real^2\) dan menunjukkan bagaimana kita dapat mengonversi sistem koordinat ini dan sistem standar satu sama lain.
Secara lebih umum, misalkan \(\bcal=\{\vvec_1,\vvec_2,\ldots,\vvec_m\}\) merupakan basis untuk \(\real^m\text{.}\) Kita tahu bahwa rentang linear vektor-vektor tersebut adalah \(\real^m\text{,}\) yang menyiratkan bahwa sembarang vektor \(\xvec\) di \(\real^m\) dapat ditulis sebagai kombinasi linear vektor-vektor itu. Selain itu, kita tahu bahwa vektor-vektor tersebut bebas linear, yang berarti kita dapat menulis \(\xvec\) sebagai kombinasi linear vektor-vektor itu dengan tepat satu cara. Oleh karena itu, kita mempunyai
Dengan menggunakan hasil pada bagian sebelumnya, tentukan matriks \(B\) sedemikian sehingga, untuk sembarang vektor \(\xvec\text{,}\) berlaku \(\coords{\xvec}{\bcal} = B\xvec\text{.}\) Apa hubungan antara kedua matriks \(A\) dan \(B\text{?}\) Jelaskan mengapa hubungan ini berlaku.
Aktivitas ini menunjukkan bagaimana kita dapat mengonversi sistem-sistem koordinat yang didefinisikan oleh basis berbeda secara efisien. Perhatikan basis \(\bcal = \{\vvec_1,\vvec_2,\ldots,\vvec_m\}\) dan vektor \(\xvec\text{.}\) Kita tahu bahwa
Karena kolom-kolom \(P_{\bcal}\) adalah vektor basis \(\vvec_1,\vvec_2,\ldots,\vvec_m\text{,}\) kita tahu bahwa \(P_{\bcal}
\sim I_m\text{,}\) sehingga \(P_{\bcal}\) invertibel. Karena berlaku
Jika kita memiliki basis lain \(\ccal\text{,}\) dengan cara yang sama kita memperoleh \(\xvec = P_{\ccal}\coords{\xvec}{\ccal}\) untuk konversi dari koordinat dalam basis \(\ccal\) ke koordinat standar. Selanjutnya kita mempunyai
Oleh karena itu, \(P_{\bcal}^{-1}P_{\ccal}\) adalah matriks yang mengonversi koordinat dalam basis \(\ccal\) menjadi koordinat dalam basis \(\bcal\text{.}\)
Mengonversi representasi suatu vektor dalam basis ini menjadi representasinya dalam basis standar cukup langsung dengan menggunakan matriks yang kolom-kolomnya adalah vektor basis:
Sebagai contoh, misalkan vektor \(\xvec\) dideskripsikan dalam sistem koordinat yang didefinisikan oleh basis tersebut sebagai \(\coords{\xvec}{\bcal} = \threevec{2}{-2}{1}\text{.}\) Kita lalu memperoleh
Sekarang perhatikan vektor \(\xvec=\threevec{3}{1}{-2}\text{.}\) Jika kita ingin menyatakan \(\xvec\) dalam sistem koordinat yang didefinisikan oleh \(\bcal\text{,}\) kita menghitung
Empat titik data diplot untuk merepresentasikan pendapatan perusahaan dalam empat triwulan selama satu tahun. Sumbu horizontal diberi label “Triwulan” dan menunjukkan triwulan pertama, kedua, ketiga, dan keempat. Sumbu vertikal diberi label “Pendapatan” serta memiliki posisi berlabel lima, sepuluh, dan lima belas. Titik-titik data diplot di \((1,10.3)\text{,}\)\((2,13.1)\text{,}\)\((3,7.5)\text{,}\) dan \((4,8.2)\text{.}\)
Diagram ini memplot empat titik data pendapatan seperti sebelumnya dan menambahkan garis horizontal pada rata-rata keempat nilai pendapatan yang membentang sepanjang lebar diagram.
Pendapatan rata-rata untuk dua triwulan pertama adalah 11,7, yaitu 1,925 juta dolar di atas rata-rata tahunan. Demikian pula, pendapatan rata-rata untuk dua triwulan terakhir adalah 1,925 juta dolar di bawah rata-rata tahunan. Hal ini dicatat oleh suku kedua
Keempat titik data pendapatan kembali diplot dengan garis horizontal di latar belakang yang menunjukkan nilai rata-rata. Dua ruas garis horizontal ditambahkan: ruas pertama merepresentasikan rata-rata dua triwulan pertama, sedangkan ruas kedua merepresentasikan rata-rata dua triwulan terakhir. Kedua garis horizontal baru tersebut menunjukkan perbedaan antara rata-rata pada kedua paruh tahun dan rata-rata sepanjang tahun.
Terakhir, pendapatan triwulan pertama berada 1,400 juta dolar di bawah rata-rata dua triwulan pertama, sedangkan pendapatan triwulan kedua berada 1,400 juta dolar di atas rata-rata tersebut. Hal ini, beserta data terkait untuk dua triwulan terakhir, ditangkap oleh dua suku terakhir:
Keempat titik data pendapatan diplot dengan dua garis horizontal di latar belakang yang menunjukkan rata-rata pada paruh pertama dan paruh kedua tahun.
Terdapat pula empat garis horizontal baru yang melalui setiap titik data dan menunjukkan pendapatan tiap triwulan. Hal ini memperlihatkan perbedaan antara pendapatan tiap triwulan dan pendapatan rata-rata pada paruh tahun yang bersangkutan.
Jika kita menulis \(\coords{\xvec}{\bcal} =
\fourvec{c_1}{c_2}{c_3}{c_4}\text{,}\) kita melihat bahwa koefisien \(c_1\) mengukur pendapatan rata-rata selama setahun, \(c_2\) mengukur simpangan dari rata-rata tahunan pada paruh pertama dan kedua tahun, dan \(c_3\) mengukur perbedaan pendapatan triwulan pertama dan kedua dari rata-rata pada paruh pertama tahun. Dengan cara ini, koefisien-koefisien tersebut memberikan gambaran pendapatan pada berbagai skala waktu, dari ringkasan tahunan hingga gambaran perilaku triwulanan yang lebih rinci.
Basis ini kadang-kadang disebut basis wavelet Haar, dan perubahan basis tersebut dikenal sebagai transformasi wavelet Haar. Pada bagian berikutnya, kita akan melihat bagaimana basis ini menyediakan cara yang bermanfaat untuk menyimpan citra digital.
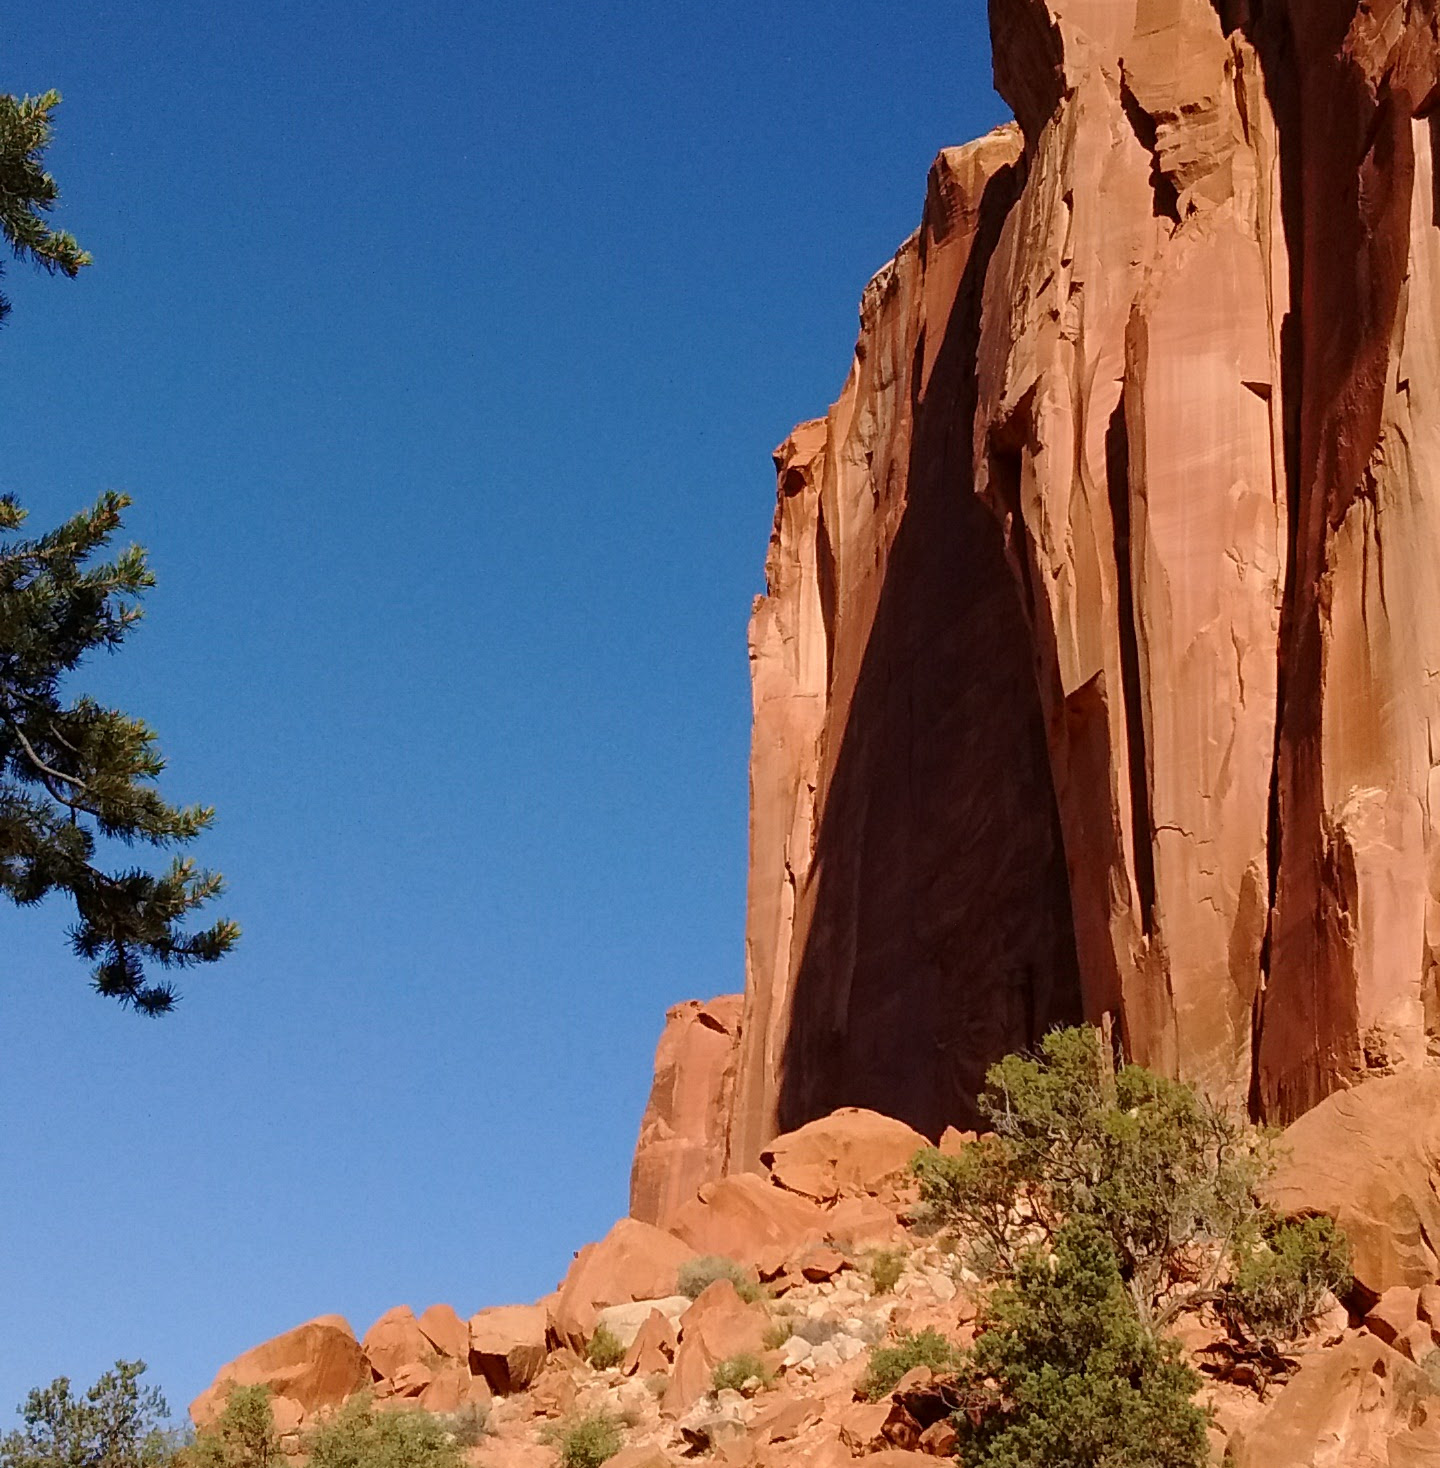
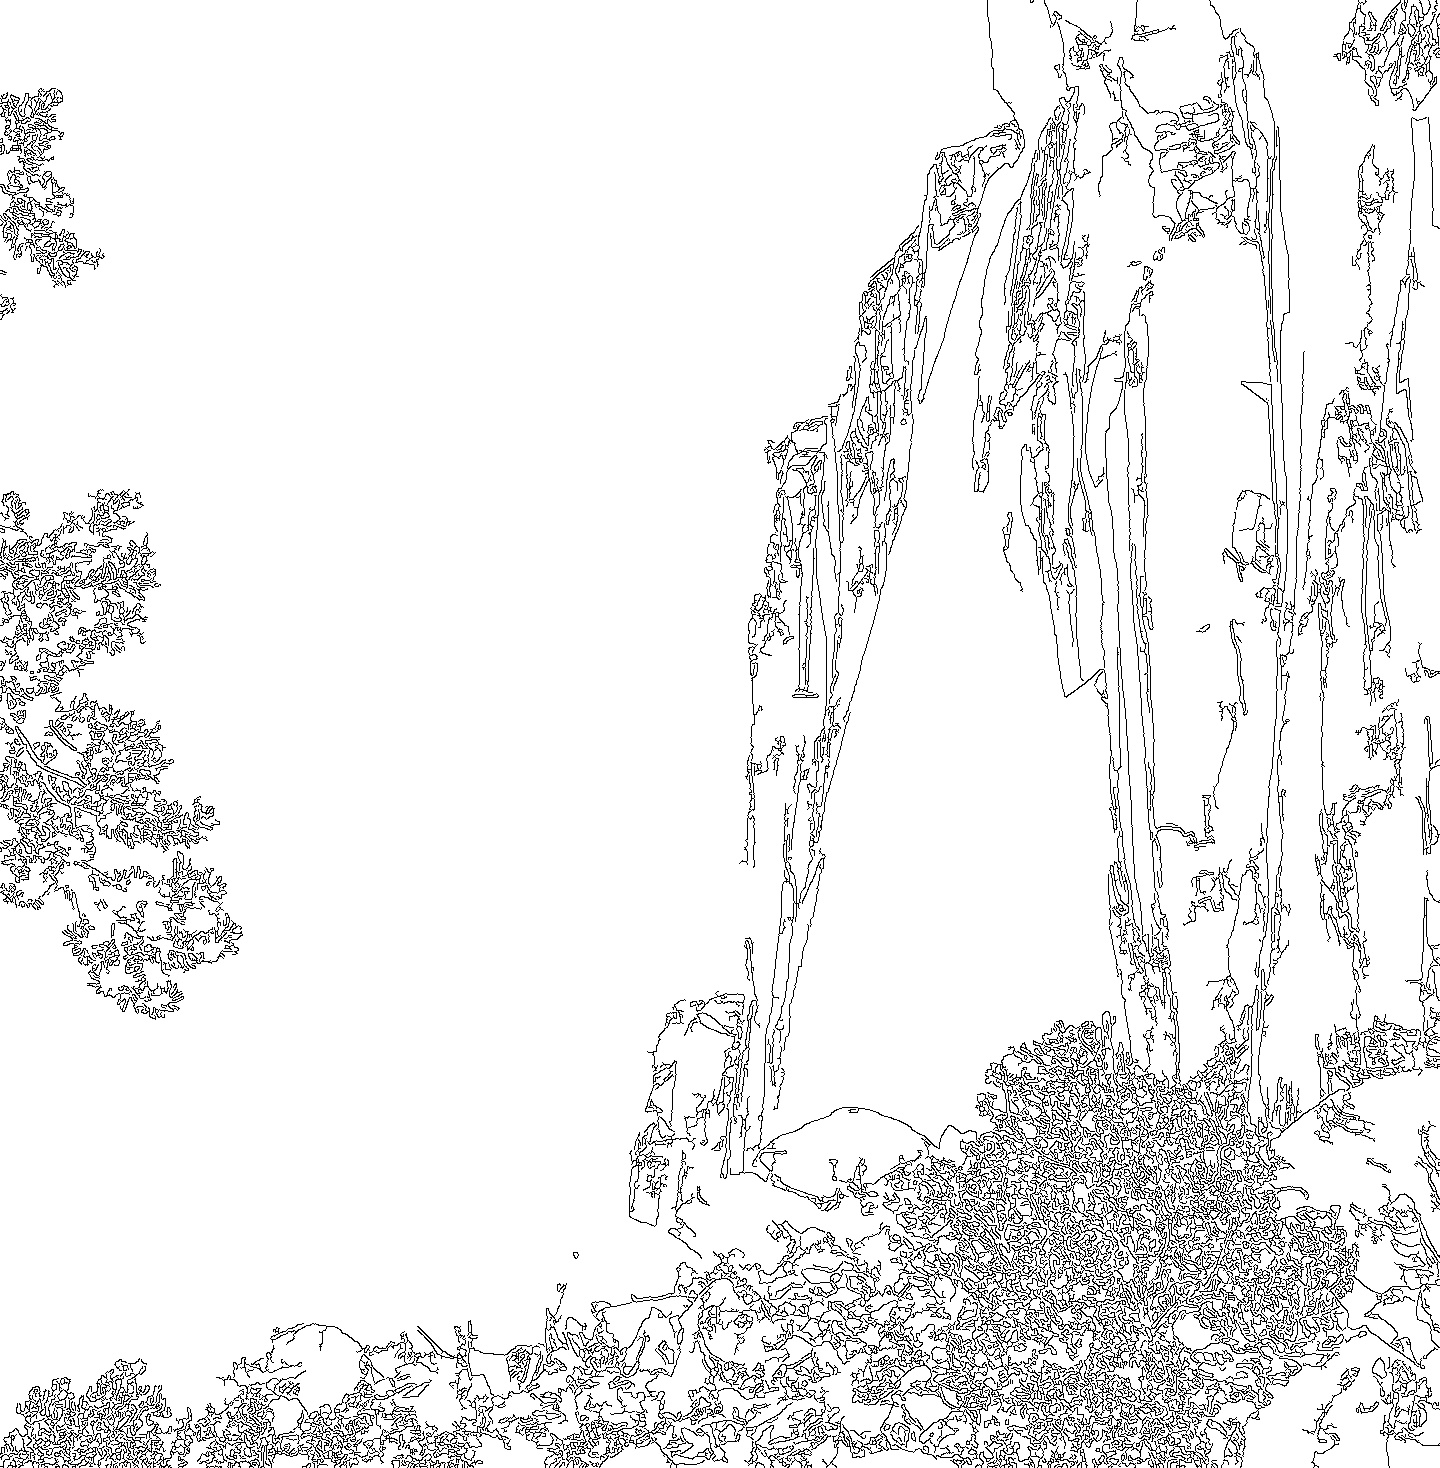
Salah satu masalah penting dalam bidang penglihatan komputer adalah mendeteksi tepi pada foto digital, seperti yang ditunjukkan pada Gambar 3.2.12. Algoritma deteksi tepi bermanfaat, misalnya, ketika kita ingin sebuah robot menemukan suatu objek dalam medan pandangnya. Desainer grafis juga menggunakan algoritma ini untuk menciptakan efek artistik.
Foto berwarna yang menampilkan dinding ngarai berbatu merah dengan latar langit biru. Terdapat beberapa bayangan pada dinding ngarai, tetapi bagian foto yang ditempati dinding itu cukup homogen. Langit biru juga cukup homogen sehingga terdapat batas yang tajam antara area dinding ngarai dan area langit. Terdapat pula beberapa tumbuhan di bagian bawah dan cabang-cabang pohon di sebelah kiri.
Citra ini memiliki latar putih bersih dan kurva-kurva hitam yang menunjukkan tepi-tepi yang terdeteksi dalam foto. Sebuah kurva vertikal yang mencolok merepresentasikan tepi antara dinding ngarai dan langit. Kurva-kurva lain menonjolkan beberapa bayangan pada dinding ngarai serta tumbuhan dan cabang-cabang pohon.
Kita akan memperhatikan versi yang sangat sederhana dari algoritma deteksi tepi untuk memahami cara kerjanya. Alih-alih memperhatikan foto dua dimensi, kita akan memikirkan satu baris piksel satu dimensi dalam sebuah foto. Nilai skala abu-abu sebuah piksel mengukur kecerahan piksel tersebut; nilai skala abu-abu 0 bersesuaian dengan hitam, sedangkan nilai 255 bersesuaian dengan putih.
Untuk menyederhanakan, misalkan nilai skala abu-abu untuk satu baris yang terdiri atas enam piksel direpresentasikan oleh vektor \(\xvec\) di \(\real^6\text{:}\)
Sumbu horizontal dengan lokasi berlabel satu sampai enam yang merepresentasikan keenam piksel, serta sumbu vertikal dengan skala dari nol hingga 250. Enam titik diplot untuk merepresentasikan nilai skala abu-abu keenam piksel. Empat nilai skala abu-abu pertama relatif kecil, tetapi nilai kelima dan keenam relatif besar sehingga terlihat lonjakan nilai antara piksel keempat dan kelima.
Kita dapat dengan mudah melihat adanya lonjakan kecerahan antara piksel 4 dan 5, tetapi bagaimana kita dapat mendeteksinya secara komputasional? Kita akan memperkenalkan basis baru \(\bcal\) untuk \(\real^6\) dengan vektor-vektor:
Tentukan matriks \(P_\bcal^{-1}\) yang mengonversi representasi \(\xvec\) dalam koordinat standar menjadi representasinya dalam sistem koordinat yang didefinisikan oleh \(\bcal\text{.}\)
Dengan menggunakan hubungan \(\coords{\xvec}{\bcal} =
P_{\bcal}^{-1}\xvec\text{,}\) tentukan bentuk koefisien \(c_2\) dalam \(x_1,x_2,\ldots,x_6\text{.}\) Apa yang diukur \(c_2\) dalam kaitannya dengan nilai skala abu-abu piksel? Apa yang diukur \(c_4\) dalam kaitannya dengan nilai skala abu-abu piksel?
Jelaskan bagaimana koefisien-koefisien dalam \(\coords{\xvec}{\bcal}\) menentukan lokasi lonjakan kecerahan pada nilai skala abu-abu yang direpresentasikan oleh vektor \(\xvec\text{.}\)
Pembaca yang mengenal kalkulus mungkin menyadari bahwa perubahan basis ini mengonversi vektor \(\xvec\) menjadi \(\coords{\xvec}{\bcal}\text{,}\) yakni himpunan perubahan dalam \(\xvec\text{.}\) Proses ini serupa dengan diferensiasi dalam kalkulus. Demikian pula, proses mengonversi \(\coords{\xvec}{\bcal}\) menjadi vektor \(\xvec\) menjumlahkan perubahan-perubahan melalui proses yang serupa dengan integrasi. Dengan demikian, perubahan basis ini merepresentasikan versi aljabar linear dari Teorema Dasar Kalkulus.
Kita mendefinisikan basis sebagai himpunan vektor \(\bcal =
\{\vvec_1,\vvec_2,\ldots,\vvec_n\}\) yang bebas linear dan rentang linearnya adalah \(\real^m\text{.}\)
Suatu himpunan vektor membentuk basis untuk \(\real^m\) jika dan hanya jika matriks
Jika \(\vvec_1,\vvec_2,\ldots,\vvec_m\) membentuk basis untuk \(\real^m\text{,}\) maka sembarang vektor di \(\real^m\) dapat ditulis sebagai kombinasi linear vektor-vektor tersebut dengan tepat satu cara.
Kita menggunakan basis \(\bcal\) untuk mendefinisikan sistem koordinat dengan \(\coords{\xvec}{\bcal} = \cfourvec{c_1}{c_2}{\vdots}{c_m}
\text{,}\) yaitu koordinat \(\xvec\) dalam basis \(\bcal\text{,}\) yang didefinisikan oleh
Terdapat kisi koordinat standar \(1\times1\) dan sepasang sumbu koordinat berlabel. Vektor \(\vvec_1=\twovec{-2}2\) dan \(\vvec_2=\twovec21\) ditunjukkan bersama kelompok garis yang sejajar dengan masing-masing vektor.
Jelaskan cara mengonversi \(\coords{\xvec}{\bcal}\text{,}\) yaitu representasi vektor \(\xvec\) dalam koordinat yang didefinisikan oleh \(\bcal\text{,}\) menjadi \(\xvec\text{,}\) yaitu representasinya dalam sistem koordinat standar.
Jelaskan cara mengonversi vektor \(\xvec\) menjadi \(\coords{\xvec}{\bcal}\text{,}\) yaitu representasinya dalam sistem koordinat yang didefinisikan oleh \(\bcal\text{.}\)
Jelaskan mengapa \(\bcal=\{\vvec_1,\vvec_2,\vvec_3\}\) merupakan basis untuk \(\real^3\text{.}\) Perhatikan bahwa Anda dapat memasukkan \(\cos\left(\frac\pi6\right)\) ke Sage sebagai cos(pi/6).
Tentukan matriks \(P_{\bcal}\) dan \(P_{\bcal}^{-1}\text{.}\) Jika \(\xvec=\threevec{x_1}{x_2}{x_3}\) dan \(\coords{\xvec}{\bcal} = \threevec{c_1}{c_2}{c_3}\text{,}\) jelaskan mengapa \(c_1\) adalah rata-rata dari \(x_1\text{,}\)\(x_2\text{,}\) dan \(x_3\text{.}\)
Jika \(\bcal=\{\vvec_1,\vvec_2,\ldots,\vvec_n\}\) merupakan basis untuk \(\real^m\text{,}\) maka setiap vektor di \(\real^m\) dapat dinyatakan sebagai kombinasi linear vektor basis.
Berikan alasan untuk jawaban Anda atas setiap pertanyaan berikut.
Misalkan Anda memiliki \(m\) vektor bebas linear di \(\real^m\text{.}\) Dapatkah Anda memastikan bahwa vektor-vektor tersebut membentuk basis untuk \(\real^m\text{?}\)
Misalkan kita memiliki matriks invertibel \(m\times m\)\(A\) dan melakukan serangkaian operasi baris pada \(A\) untuk membentuk matriks \(B\text{.}\) Dapatkah Anda memastikan bahwa kolom-kolom \(B\) membentuk basis untuk \(\real^m\text{?}\)
Misalkan Anda memiliki himpunan 10 vektor di \(\real^{10}\) dan setiap vektor di \(\real^{10}\) dapat ditulis sebagai kombinasi linear vektor-vektor tersebut. Dapatkah Anda memastikan bahwa himpunan vektor itu merupakan basis untuk \(\real^{10}\text{?}\)
Para ahli kristalografi merasa lebih mudah menggunakan sistem koordinat yang disesuaikan dengan geometri khusus suatu kristal. Sebagai contoh dua dimensi, perhatikan lapisan grafit yang atom-atom karbonnya disusun dalam segi enam beraturan sehingga membentuk struktur kristal yang ditunjukkan pada Gambar 3.2.14.
Susunan atom karbon dalam segi enam beraturan. Bagian atas dan bawah setiap segi enam mendatar, dan setiap sisi dimiliki oleh dua segi enam. Perhatian diarahkan pada satu segi enam khusus yang atom karbon di kiri bawahnya diberi tanda \(0\text{.}\) Sebuah vektor \(\vvec_1\) berawal pada atom karbon berlabel \(0\) dan membentang secara mendatar ke atom karbon berikutnya. Vektor kedua \(\vvec_2\) berawal pada atom karbon berlabel \(0\) dan membentang ke atas dan ke kiri menuju atom karbon yang bersebelahan dalam segi enam tersebut.
Terdapat atom karbon lain yang diberi tanda \(1\text{.}\) Untuk menuju atom karbon ini dari atom berlabel \(0\text{,}\) seseorang melewati serangkaian atom karbon dengan bergerak mendatar, lalu ke atas dan ke kanan, kemudian mendatar, dan terakhir ke atas dan ke kanan.
Titik asal sistem koordinat berada pada atom karbon berlabel “0”. Akan lebih mudah jika kita memilih basis \(\bcal\) yang didefinisikan oleh vektor \(\vvec_1\) dan \(\vvec_2\text{,}\) beserta sistem koordinat yang didefinisikannya.
Bagaimana perbandingan koordinat atom-atom dalam segi enam yang sudut kiri bawahnya berlabel “1” dengan koordinat dalam segi enam yang sudut kiri bawahnya berlabel "0"?
Anda seharusnya mendapati bahwa matriks \(D\) sangat sederhana, yang berarti bahwa basis \(\bcal\) sangat sesuai untuk mengkaji pengaruh perkalian dengan \(A\text{.}\) Pengamatan ini merupakan gagasan utama bab berikutnya.